SwapTek-systemet på H3C: homing, kalibrering og værktøjsskift
Oversigt over SwapTek-systemet
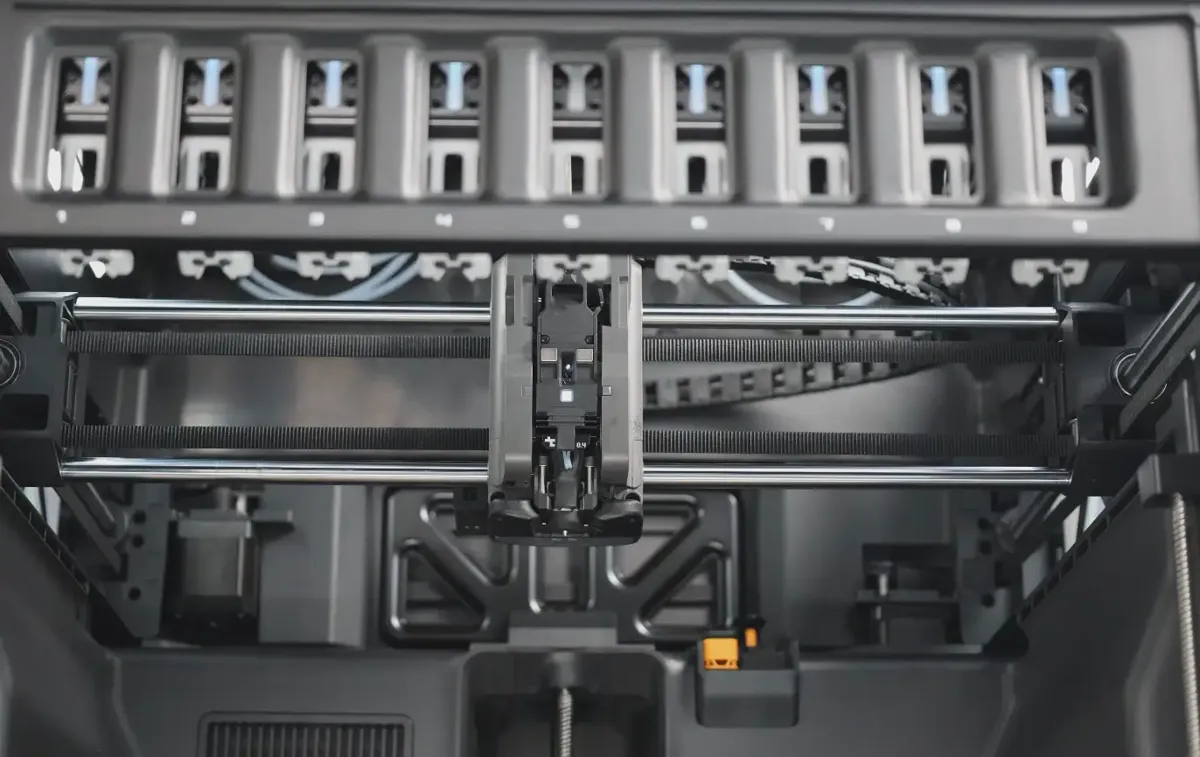
SwapTek-systemet er det centrale tekniske modul, der gør print i flere materialer og farver muligt på H3C-printere. Systemet består primært af SwapTek-racket og PrintTools. Det opnår præcis positionering, automatisk greb og pålidelige værktøjsskift gennem samspillet mellem hallsensorer og magneter.
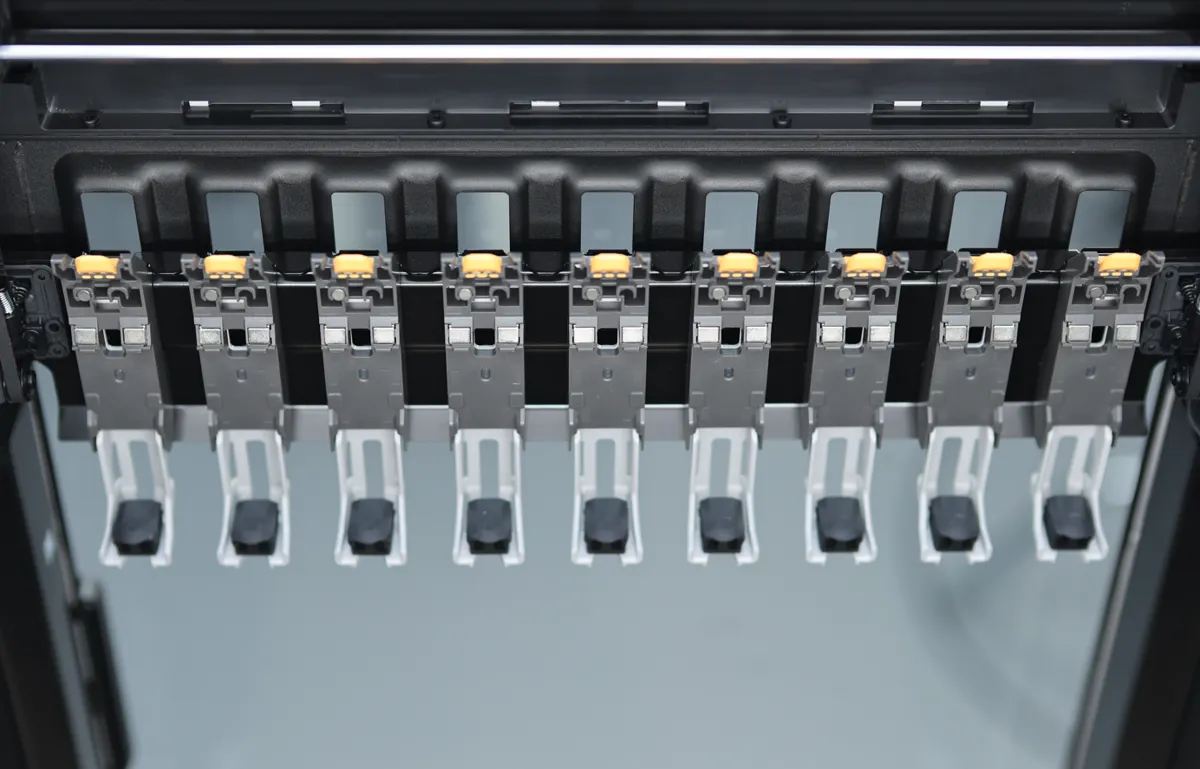
Homing-forløb
Racket bevæger sig først opad for at finde en foreløbig øvre grænseposition. Derefter bevæger det sig et stykke ned, før det igen bevæger sig opad for at finde den præcise øvre grænseposition, og til sidst bevæger det sig nedad for at finde de præcise koordinater for den nedre grænseposition.
De præcise positioner for øvre og nedre endestop gør det muligt at bestemme rackets maksimale vandring. Ud fra afstanden kan det afgøres, om der er forhindringer i rackets bevægelsesbane, eller om remmen er blevet løs.
Til sidst bevæger racket sig opad til en standby-position, og homing-forløbet er færdigt.
Kalibreringsforløb
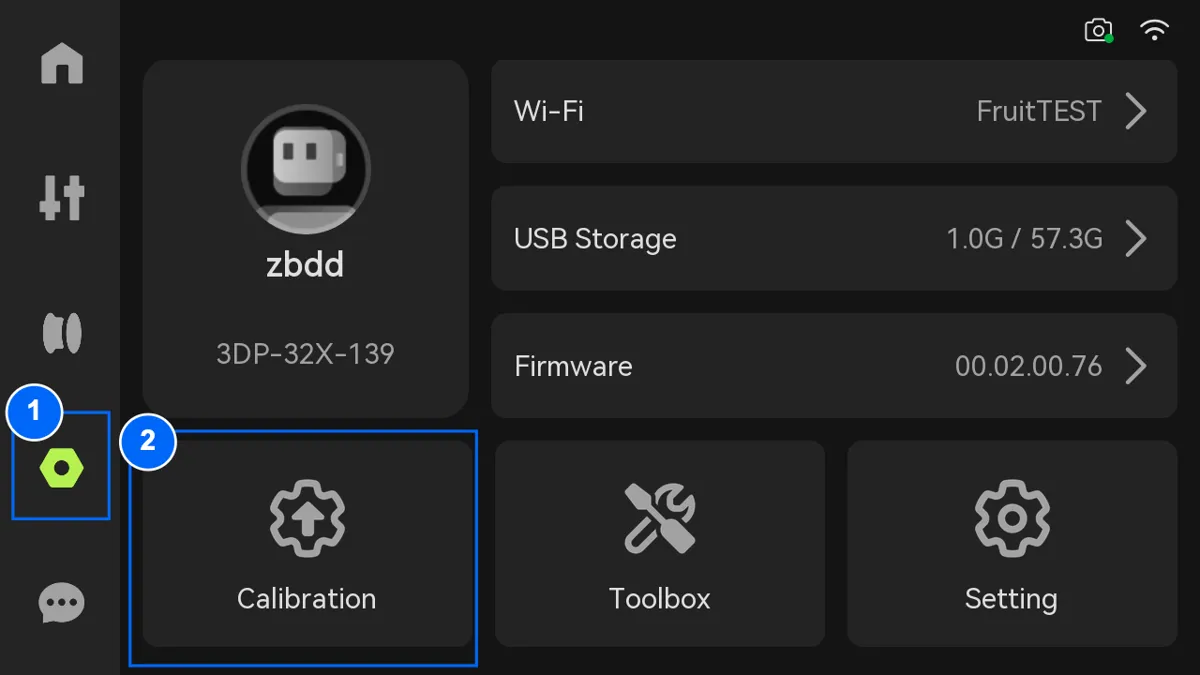
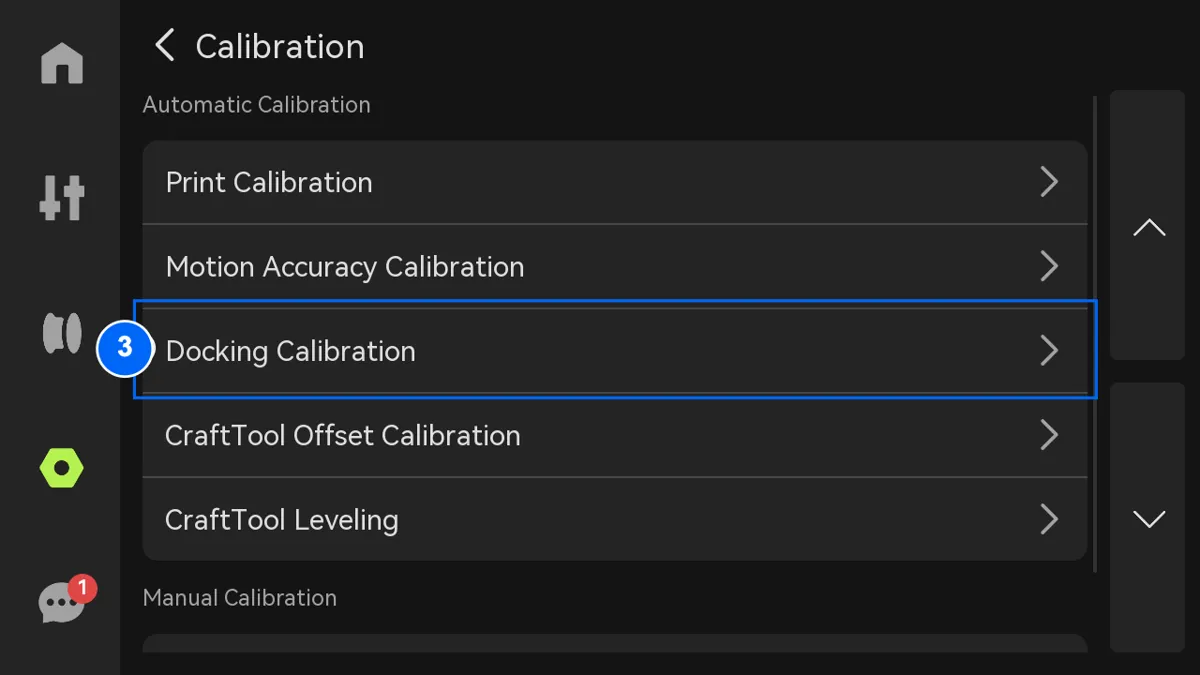
Tryk på printerens skærm på: Indstillinger > Kalibrering > Dock-kalibrering for at starte kalibreringen.
 |
 |
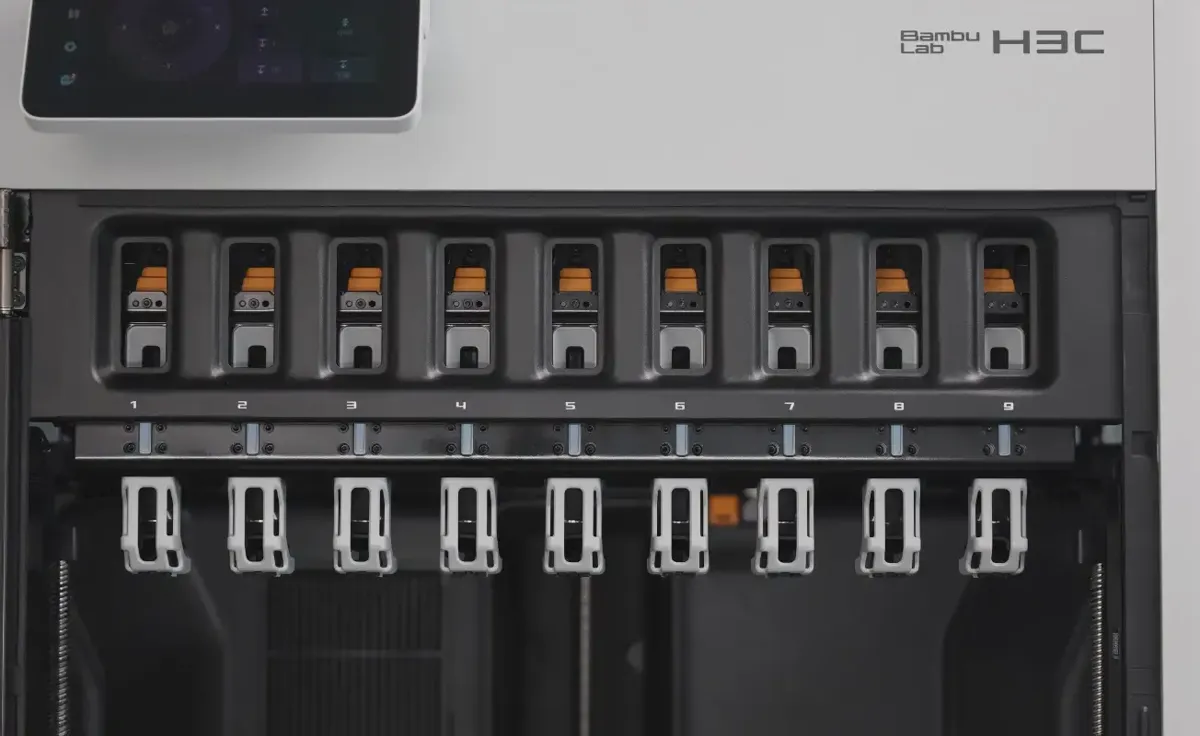
Printerens firmware har XY-koordinaterne for hver dockingstation foruddefineret internt. Når værktøjshovedet er homet, søger docking-sensoren på værktøjshovedet efter magneten på PrintTool i nærheden af de forudindstillede docking-koordinater. Når magneten er fundet, registrerer hallsensoren magnetens præcise XY-koordinater og fortsætter med at registrere Z-koordinaten, hvor magneten sidder.
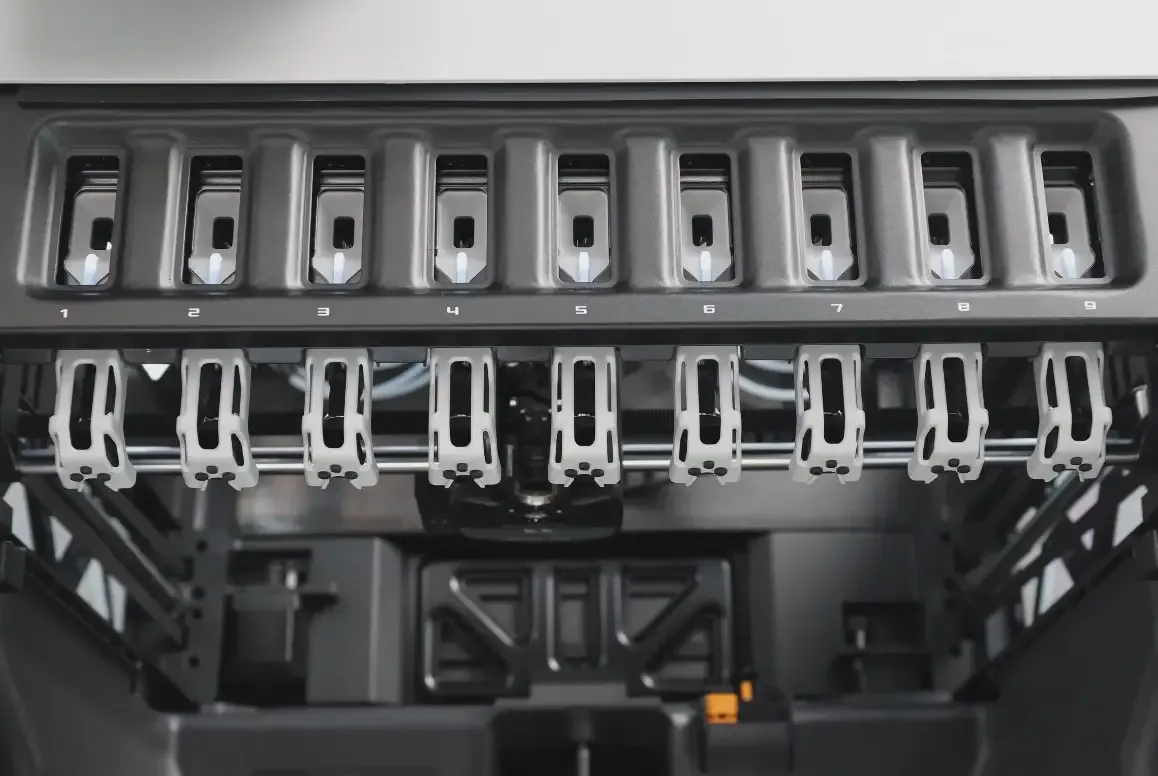 |
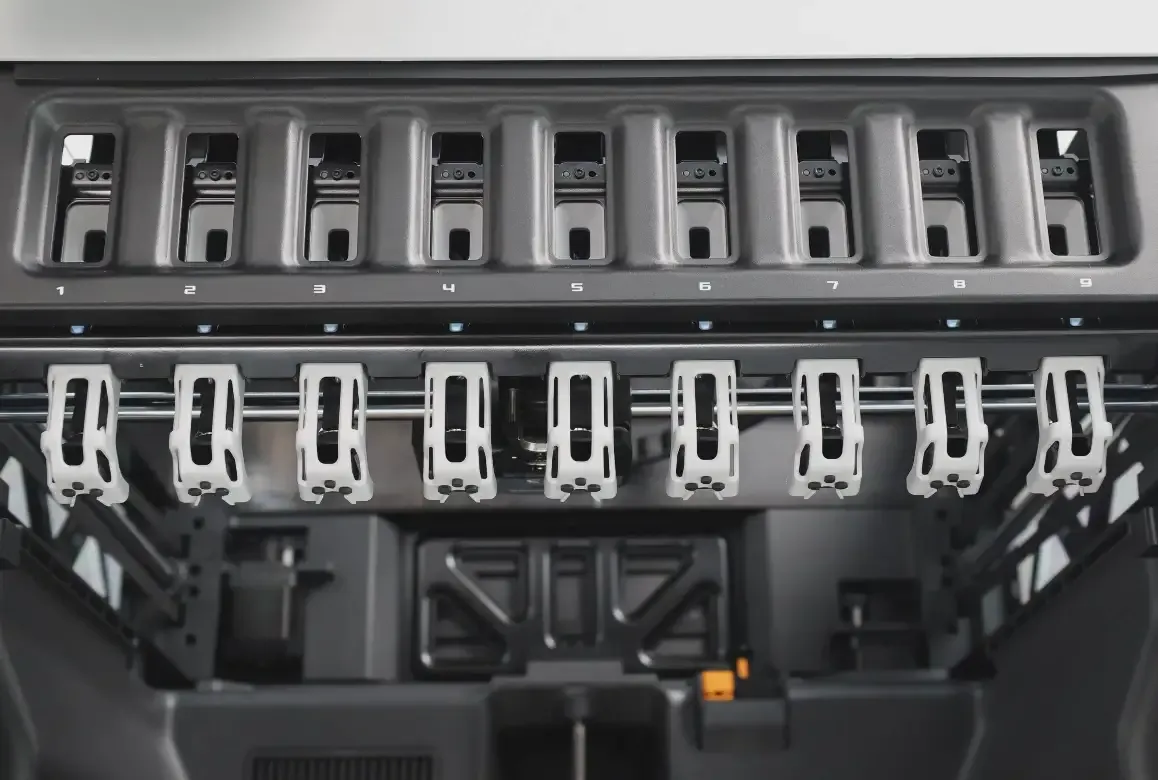 |
Når kalibreringen af koordinaterne for hver hotend-dock er færdig, udfører værktøjshovedet test i følgende rækkefølge:
-
Kontrol af magnetens position: Kalibreringshallsensoren på værktøjshovedet kontrollerer igen magnetens præcise position;
-
Kontrol af gribepositionen: Kontrollerer, at værktøjshovedets gribepunkt sidder præcist i magnetens centrum, så gribebevægelsen er rettet ind.
-
Test af hotend-afhentning og -placering: Henter og placerer automatisk hotend fra racket for at kontrollere, at afhentning og placering er pålidelig og præcis.
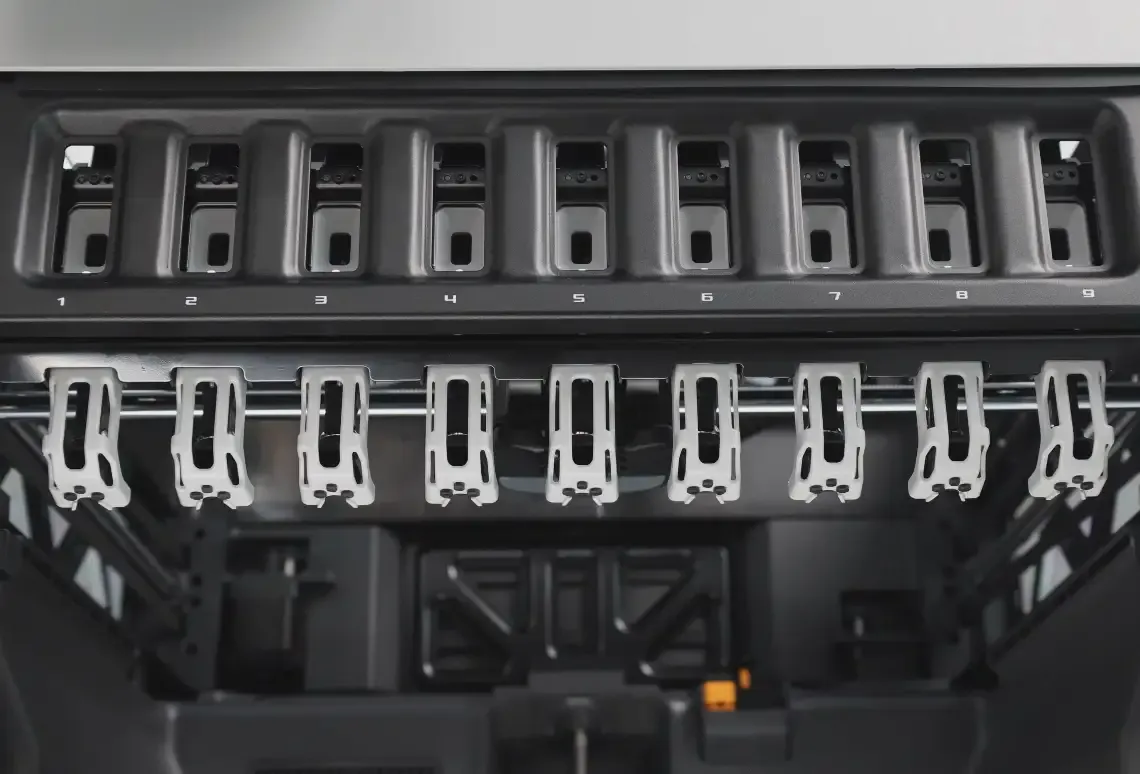
Når den første kalibrering er færdig, udfører systemet straks en test af hotend-afhentning og -placering efterfulgt af en ny kalibrering. Derefter sammenligner det XY- og Z-koordinaterne fra de to kalibreringer. Hvis resultaterne af begge kalibreringer ligger inden for den fastsatte fejlmargin, anses kalibreringen for pålidelig. Hvis forskellen overstiger grænseværdien, vurderer systemet, at den første kalibrering var unormal på grund af forkert manuel placering (f.eks. skæv magnet eller vippet værktøjshoved), og klassificerer den som upålidelig.
Forløb ved værktøjsskift
- Når racket ikke har modtaget en kommando om at skifte PrintTool, bliver det i standby-positionen (hævet), så du kan følge printets status;
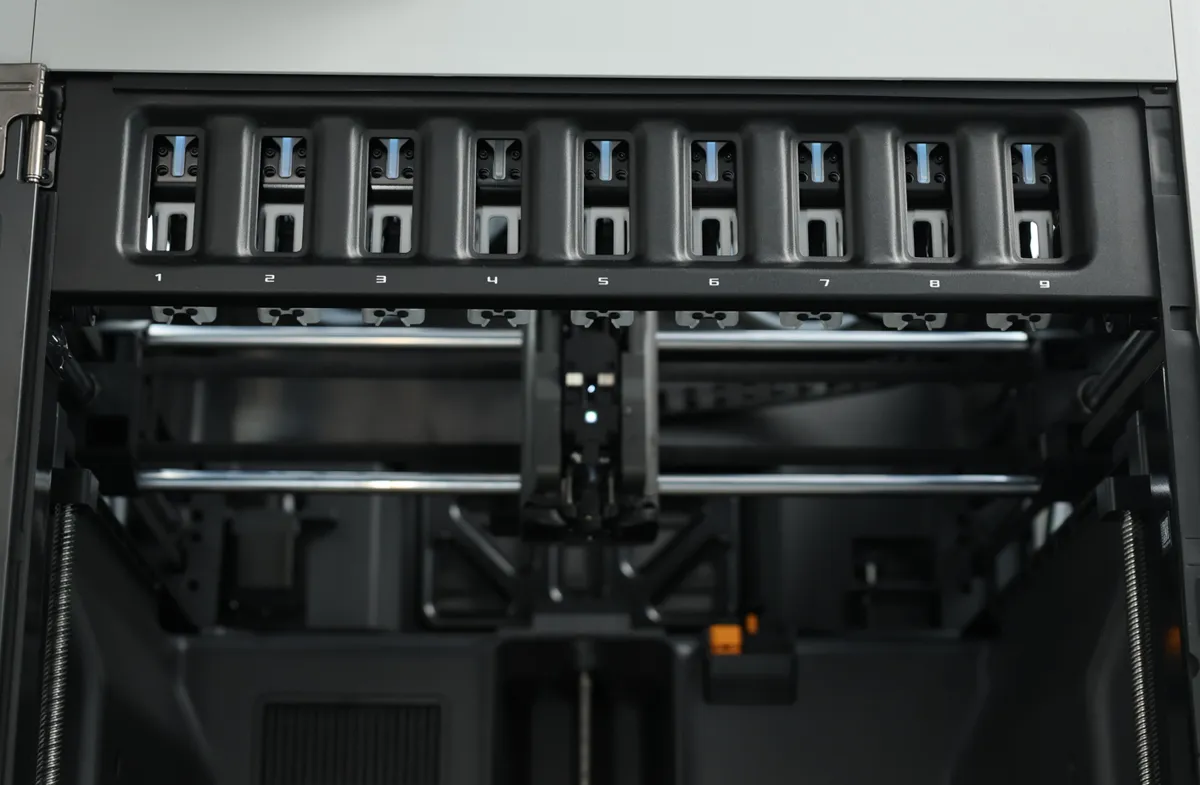
- Når racket modtager en kommando om at skifte PrintTool, sænker det sig først til arbejdspositionen og venter på, at værktøjshovedet afleverer PrintTool i klar-til-indlæsning-positionen. Når værktøjshovedet er flyttet til den forudindstillede position og har låst PrintTool op, fastgør racket PrintTool på dens faste plads og hæver sig derefter tilbage til standby.
Afsluttende bemærkninger
Vi håber, denne vejledning var nyttig. Hvis den ikke løser dit problem, kan du oprette en supportsag direkte hos Bambu Lab, så hjælper de dig videre.
Denne guide er oversat og bearbejdet til dansk fra Bambu Labs officielle vejledning. Se den originale guide hos Bambu Lab →
← Tilbage til H3C-guidesRelaterede guider
Flere H3C-guides om udpakning og manual
- H3C: guide til print med TPU-filament
- Montering af CraftTool (CutTool og DrawTool) på H3C
- Udpakning af H3C AMS Combo: trin for trin
- H3C pakkeliste: det følger med i kassen
- H3C: sådan tilslutter du flere AMS-enheder
- Bambu Station L Frame til H3C: udpakning og samling
- Introduktion til skæring med CutTool på H3C
- Fejlfinding af kvalitetsproblemer med CraftTool på H3C
